F-16のパイロットが右手で操縦桿を倒したとき、主翼や尾翼の舵は、そのまま「倒された分だけ」動いているわけではない。
実は、F-16の操縦桿はほとんど動かない。パイロットが握って力を加えると、その力の大きさと向きをセンサーが読み取り、電気信号にしてコンピューターに送る。コンピューターは「パイロットはこう曲がりたいらしい」と解釈し、機体の速度や姿勢、空気の流れを計算したうえで、どの舵をどれだけ動かすかを自分で決める。そして舵を動かすのは、ケーブルではなく、電気の命令を受けたアクチュエーター(作動装置)だ。
これが「フライ・バイ・ワイヤ(Fly-By-Wire、FBW)」。直訳すれば「電線で飛ぶ」。現代の戦闘機のほとんどは、この仕組みなしでは空中にとどまることすらできない。
この記事では、F-16やF-22など個別の機体の性能ではなく、それらを支えている共通の技術としてのFBWを解説する。機械式の操縦と何が違うのか。なぜ戦闘機は、わざと不安定に作られるのか。そして日本がこの技術とどう向き合ってきたのか。順番に見ていく。
- フライ・バイ・ワイヤは、操縦桿と舵をケーブルでつながず、電気信号とコンピューターで舵を動かす仕組み
- 機械式との最大の違いは、間にコンピューターが入ること。パイロットの「意図」を受け取り、実際の舵の動かし方はコンピューターが決める
- これによって、わざと不安定にした機動性の高い機体や、レーダーに映りにくい形の機体を飛ばせるようになった
- 日本はF-2開発のときにアメリカから飛行制御ソフトの中身を渡されず、自力で書き上げた。哨戒機P-1は、電線の代わりに光ファイバーを使う「フライ・バイ・ライト」を世界で初めて実用化した
機械式とフライ・バイ・ワイヤ|一枚で比べる
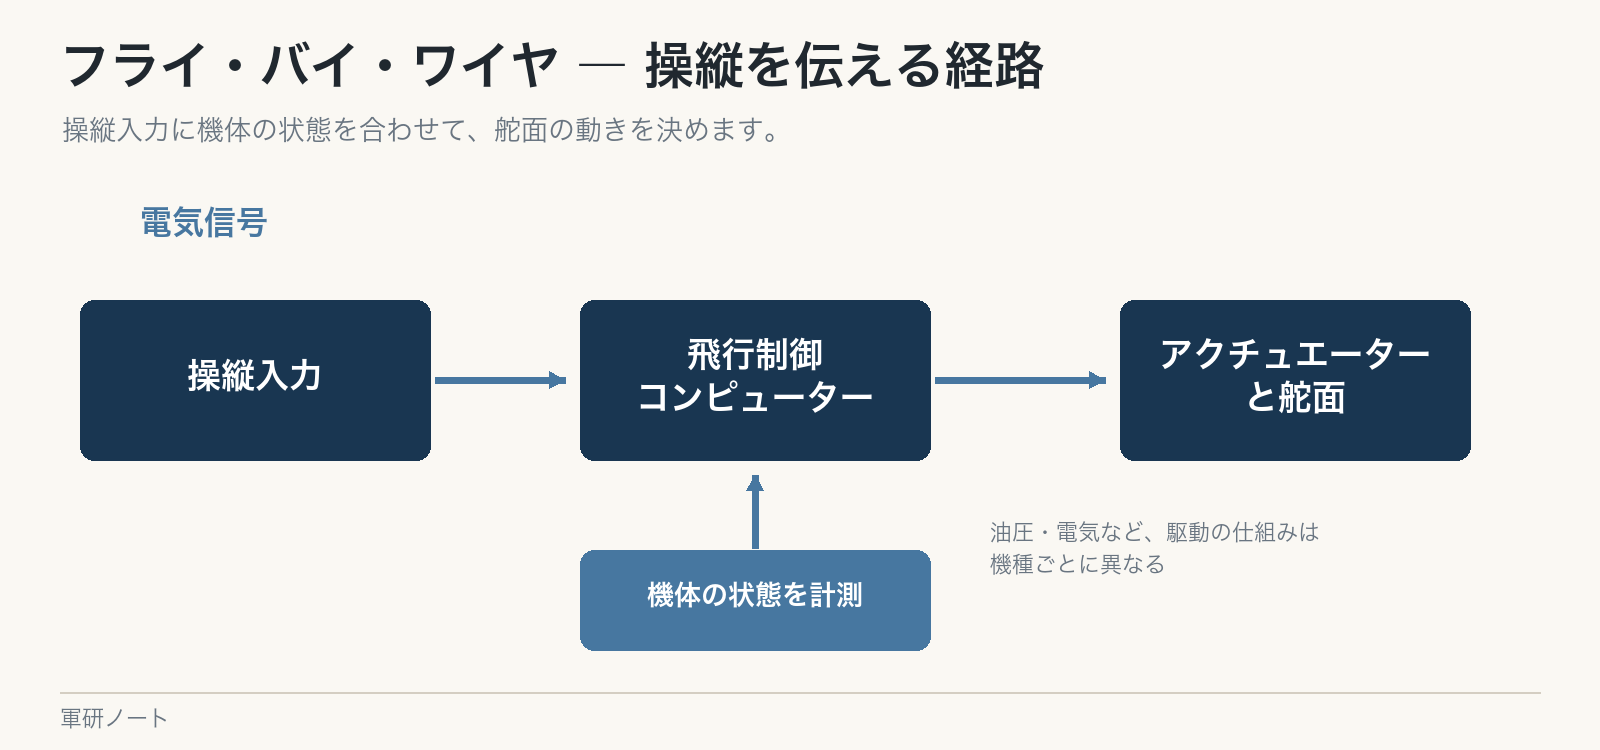
まず、いちばん大事な違いを一枚の表にしておく。左から右へ、パイロットの手から舵までの「信号の通り道」をたどったものだ。
| パイロットの入力 | 伝わり方 | 間にあるもの | 舵を動かすもの | |
|---|---|---|---|---|
| 機械式 | 操縦桿を動かす | ケーブル・滑車・ロッドで物理的に引っ張る | なし(大型機は油圧で力を増すだけ) | パイロットの力、または油圧 |
| フライ・バイ・ワイヤ | 操縦桿に力をかける | センサーが読み取り、電気信号で送る | 飛行制御コンピューター(速度・姿勢・Gなどを計算) | 電気の命令を受けたアクチュエーター |
機械式では、操縦桿と舵は物理的につながっている。操縦桿を10度倒せば、ケーブルが引かれて、舵がそれに見合った分だけ動く。パイロットの手が、そのまま舵を動かしている。
フライ・バイ・ワイヤでは、この「つながり」が切れている。操縦桿から出るのは電気信号だけで、間にコンピューターが入る。コンピューターは、パイロットの入力を「舵を何度動かせ」ではなく「機首をこれだけ上げたい」「これだけのGで曲がりたい」という意図として受け取り、その意図を実現するために、舵をどう動かすかを1秒間に何十回も計算し直す。
つまり、機械式のパイロットは舵を動かし、FBWのパイロットは機体に「お願い」をしている。この違いが、戦闘機の設計を根本から変えた。
なぜケーブルではだめになったのか
昔の飛行機は、みんな機械式だった。それで困らなかったのに、なぜFBWが必要になったのか。理由は大きく三つある。
ひとつ目は、飛行機が速く、大きくなったことだ。音速を超える速さでは、舵にかかる空気の力がとてつもなく大きくなり、人間の腕力では動かせない。そこで油圧で力を足すようになったが、ケーブルと油圧の配管が機体中を走り、重くて複雑になった。
ふたつ目は、速度によって「同じ操作」の効き方が変わることだ。低速では大きく舵を動かさないと曲がらないのに、高速では少し動かしただけで機体が急激に反応し、パイロットが気絶するほどのGがかかってしまう。速度に合わせて、操縦桿の動きと舵の動きの比率を変えてやる必要があった。
この悩みは、実は旧日本海軍の零戦の時代からあった。零戦の設計者・堀越二郎は、昇降舵を動かすケーブルにわざと伸びやすい材質と構造を選んだ。速度が上がって舵が重くなると、ケーブルが少し伸びて舵が動きにくくなり、結果として高速でも低速でも、操縦桿を引いたときの感覚がそろうようにしたのだ。これは「剛性低下操縦装置」と呼ばれ、零戦の素直な操縦性を支えた工夫の一つとされる。ケーブルの伸び縮みで行っていた調整を、のちのFBWはコンピューターの計算で行うようになった。80年越しに見ると、同じ問題を、物理と電子で解いたことになる。
三つ目が、いちばん大きな理由だ。戦闘機を「わざと不安定に」作りたくなったのである。
わざと不安定に作る|FBWが生んだ戦闘機の革命
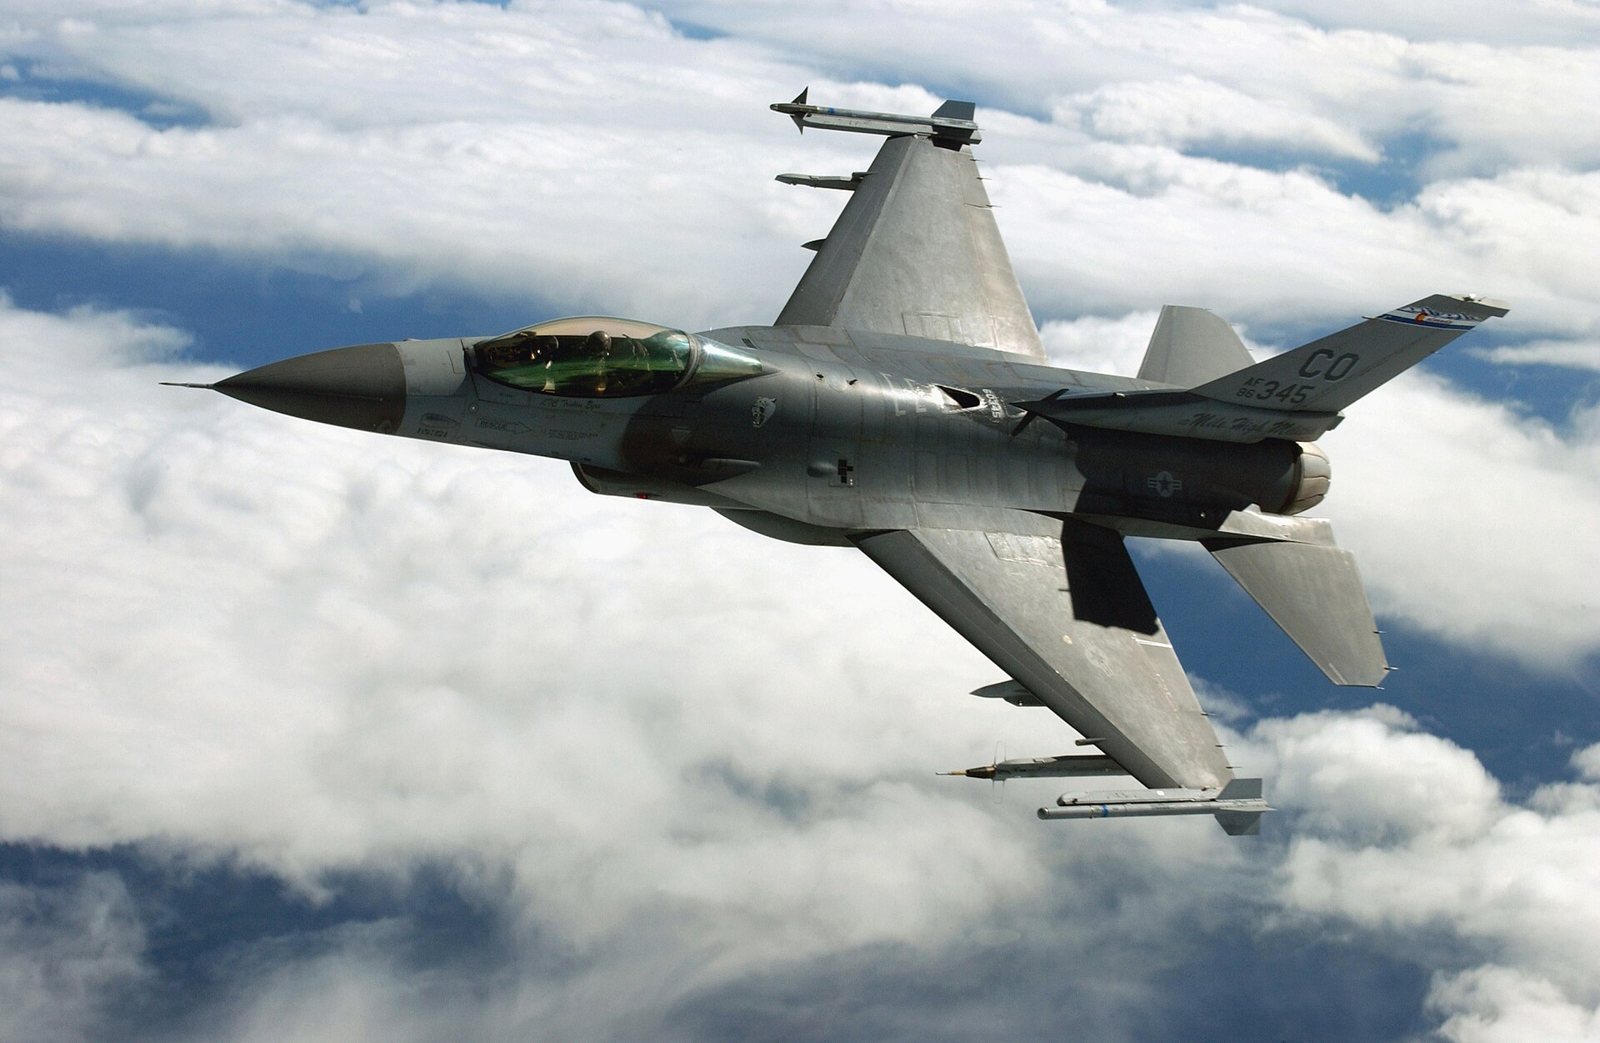
写真:SMSGT JOHN P. ROHRER, USAF/Wikimedia Commons(Public domain)
普通の飛行機は、「安定」するように作られている。重心を主翼より少し前に置き、尾翼で姿勢を保つ。機首が少し上がっても、手を放せば自然に元の姿勢に戻る。紙飛行機が勝手にまっすぐ飛ぶのと同じ理屈だ。
ところが、この安定性は、戦闘機にとっては足かせにもなる。安定した機体は、元の姿勢に戻ろうとする力が強いぶん、急に向きを変えにくい。曲がろうとするたびに、自分の安定性と戦っているようなものだ。
そこで考えられたのが、重心を後ろに寄せて、わざと不安定にした機体だ。放っておけば機首が勝手に上がったり下がったりする。人間には到底操縦できないが、そのかわり、ほんの少しの舵で素早く向きを変えられる。尾翼も小さくできて、抵抗も減る。この考え方を「静安定緩和(リラックスド・スタティック・スタビリティ)」と呼ぶ。
もちろん、そのままでは飛べない。人間の反射神経では追いつかない速さで姿勢が崩れるからだ。ここでFBWのコンピューターが出番になる。機体が勝手に傾きかける動きを、人間が気づくより速く、1秒間に何十回も舵を細かく動かして打ち消し続ける。パイロットから見ると、機体は普通に安定して飛んでいるように感じる。
量産戦闘機としてこれを本格的に実現したのが、1970年代に登場したF-16だった。F-16は、機械式の予備を持たないFBWと、わざと不安定にした機体を組み合わせ、小型軽量なのにとてつもなくよく曲がる戦闘機になった。操縦桿を座席の右横に置く「サイドスティック」も、FBWだからこそできた配置だ。最初はアナログ式のコンピューターだったが、のちにデジタル式に改められている。
FBWの歴史|月着陸の訓練機から旅客機まで
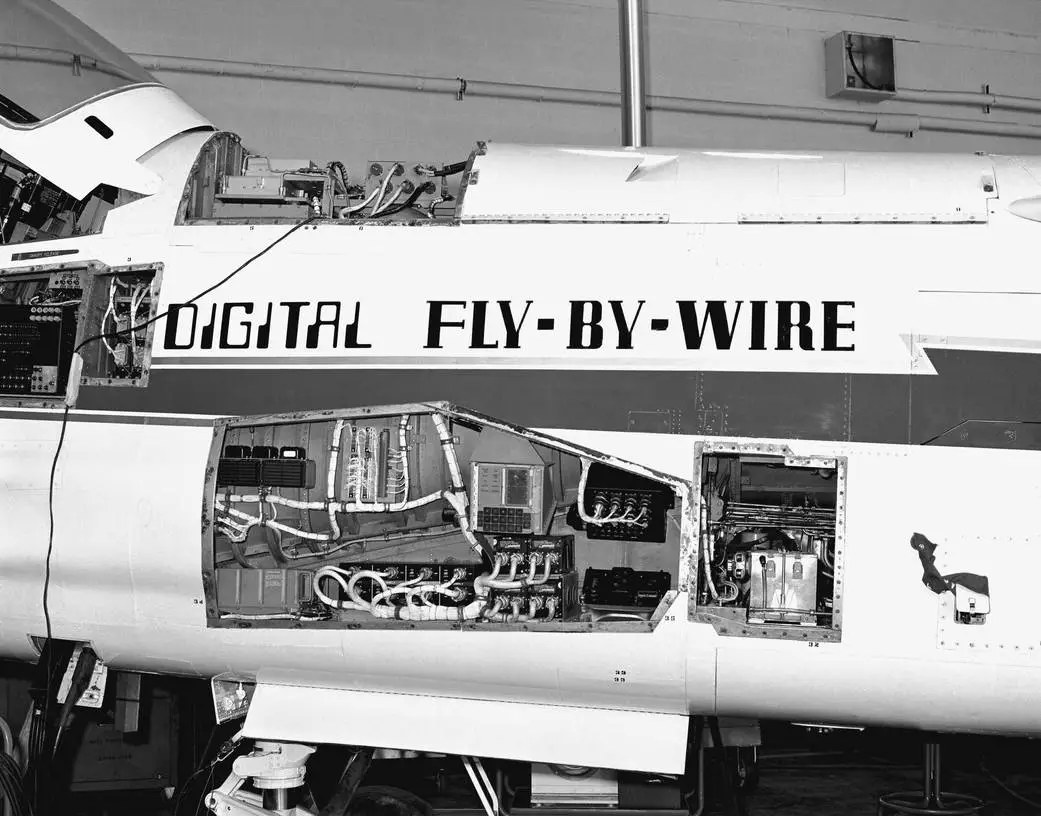
写真・素材:NASA/Wikimedia Commons(Public domain)
FBWの歴史を、ざっとたどっておく。
| 年代 | 出来事 |
|---|---|
| 1958年 | カナダのCF-105アロー戦闘機が、FBWを本格的に組み込んで飛ぶ |
| 1960年代 | アポロ計画の月着陸訓練機が、機械の予備を持たない電子式の操縦で飛ぶ |
| 1969年 | 超音速旅客機コンコルドが初飛行。アナログ式のFBWを採用 |
| 1972年 | NASAが改造したF-8クルセイダーが、機械の予備なしのデジタルFBWで飛ぶ |
| 1970年代 | F-16が量産戦闘機として本格的なFBWを採用 |
| 1980年代 | エアバスA320が、デジタルFBWを本格採用した最初の量産旅客機になる |
面白いのは、デジタルFBWの実験に、アポロ宇宙船の誘導コンピューターが使われたことだ。月へ行くために作られた計算機が、地球の空の操縦を変えた。
その後、FBWは戦闘機の常識になった。ユーロファイター・タイフーン、ラファール、グリペン、F-22、F-35。現代の第一線の戦闘機で、FBWを使っていないものはほぼない。旅客機の世界でも、エアバスに続いてボーイングも777からFBWを採用している。
FBWができること|不安定な機体を飛ばす以外にも
FBWの効能は、不安定な機体を飛ばせることだけではない。
まず、限界を超えさせない「保護機能」だ。コンピューターは、機体の速度や迎え角、かかっているGを常に見張っていて、パイロットが無理な操作をしても、失速や機体を壊すほどのGに入らないように抑えてくれる。戦闘中に思い切り操縦桿を引いても、機体が危険な領域に入らない。パイロットは、限界を気にせず機体の性能をぎりぎりまで引き出せる。
次に、普通なら飛ばしにくい形の機体を飛ばせることだ。F-117ナイトホークは、レーダーに映りにくくするために平らな板を組み合わせた角ばった形をしていて、空気力学的にはかなり無理のある機体だった。それでも飛べたのは、FBWのコンピューターが機体を支えていたからだ。ステルス機の多くは、FBWなしには成り立たない。
さらに、重さと整備の手間も減る。機体中を走っていたケーブルや滑車、ロッドが電線に置き換わるので、軽くなり、点検する部品も減る。
FBWの弱点|コンピューターを信じるしかない
便利なFBWにも、怖い面がある。
いちばんの不安は、コンピューターが止まったらどうなるか、だ。機械式の予備を持たない戦闘機では、飛行制御コンピューターがすべて止まると、パイロットは機体を操れなくなる。そのため、FBWのコンピューターは3重、4重に用意され、お互いの計算結果を見比べて、おかしな答えを出した1台を自動で外す仕組みになっている。F-16は4重の系統を持つ。
もうひとつの怖さは、ソフトウェアの不具合だ。人間の操縦とコンピューターの反応がかみ合わないと、機体が上下に揺れ始め、パイロットが直そうとするほど揺れが大きくなる「パイロット誘発振動」が起きることがある。1992年にはアメリカのYF-22試作機が、着陸をやり直そうとした際にこの振動に陥って滑走路に落ちた。スウェーデンのグリペンも、開発中の1989年と、量産初期の1993年に、似た現象で墜落している。いずれもパイロットは命を取り留め、ソフトの修正で問題は解決された。FBWの戦闘機の強さは、機体そのものと同じくらい、ソフトの出来で決まるということだ。
最後に、雷や強い電磁波への対策も必要になる。電線で信号を送る以上、外からの電気的なノイズで誤作動しないように、厳重な防護が欠かせない。
FBWの次|パワー・バイ・ワイヤと、AIパイロット
FBWは、いまも進化を続けている。
ひとつの流れが「パワー・バイ・ワイヤ」だ。FBWでも、舵を実際に動かす力は、機体中に張りめぐらせた油圧の配管から取っていることが多い。これを、電気で動く小型の作動装置に置き換えて、太い油圧配管そのものを減らそうという考え方だ。F-35はこの方式を取り入れていて、信号だけでなく、舵を動かす力まで電気で届けている。
もうひとつの流れが、AIだ。FBWのコンピューターは、もともと「パイロットの意図を翻訳する通訳」だった。ところが最近は、通訳が自分で判断して飛ぶ段階に入りつつある。人が乗らない無人戦闘機や、戦闘機を操縦するAIの試験は、FBWという「機体をコンピューターで飛ばす土台」があって初めて成り立つ。F-22のようにFBWで限界性能を引き出す有人機から、AIが舵を握る無人機へ。FBWは、その橋渡しの技術になっている。
日本とFBW|F-2の「ソースコード問題」と、P-1の「光で飛ぶ」
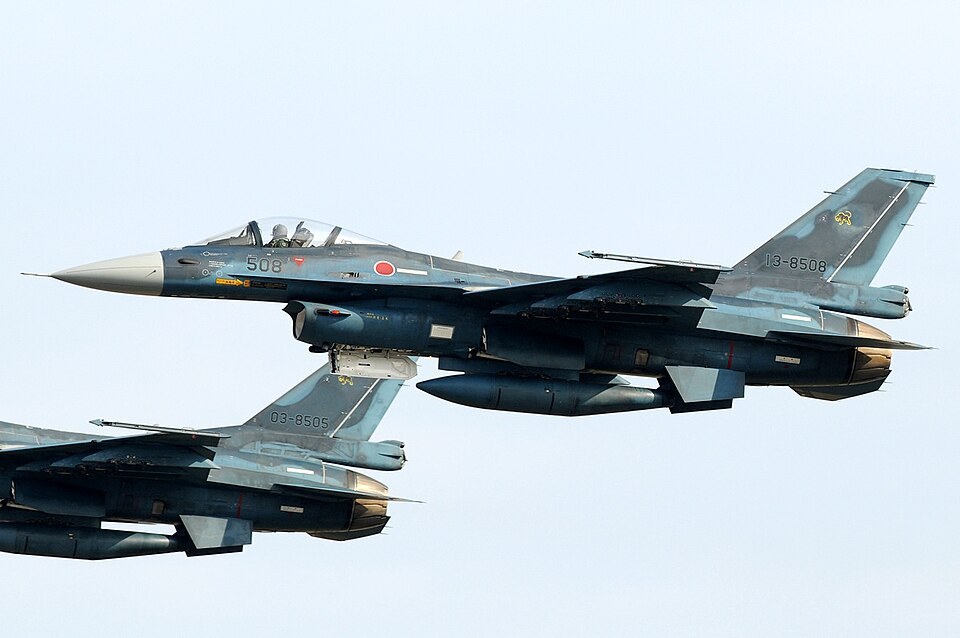
写真:Toshi Aoki – JP Spotters/Wikimedia Commons/CC BY-SA 3.0
日本にとって、FBWは単なる技術用語ではない。苦い経験と、世界初の成果の両方がある。
T-2 CCVからF-2へ
日本のFBW研究の出発点は、航空自衛隊のT-2練習機を改造した研究機「T-2 CCV」だ。1983年に初飛行したこの機体は、機首の下にカナード(小さな翼)を足し、コンピューターで舵を制御することで、機首の向きを変えずに横すべりするような、普通の飛行機にはできない動きを試した。CCVとは「運動能力向上機」という意味で、FBWの技術を日本で自前で育てる試みだった。
この経験が、意外な場面で生きる。1980年代後半、日本はF-1支援戦闘機の後継として、国産の戦闘機を作ろうとしていた。ところがアメリカの強い圧力を受け、最終的にF-16をもとにした日米共同開発に落ち着く。これがのちのF-2だ。
そして、アメリカはF-16の飛行制御ソフトのソースコード(プログラムの中身)を日本に渡さなかった。F-16は、わざと不安定にした機体をFBWで支えている。その心臓部の中身を見せてもらえない以上、日本は自分たちで書くしかなかった。日本の技術者たちは、T-2 CCVで積み上げたデータをもとに、F-2の飛行制御ソフトを一から作り上げた。
時間もお金もかかったが、この経験は、日本が戦闘機の「頭脳」を自前で作れる力を持つきっかけになった。ライセンス生産や共同開発で技術がどこまで渡されるかという問題は、ライセンス生産の解説でも触れている。いま日英伊で開発中の次期戦闘機GCAPでも、ソフトを自分たちで触れるかどうかは大きな論点になっている。F-2のときの悔しさが、その根っこにあるのだと私は思っている。
P-1|世界で初めて「光で飛んだ」実用機
もう一つの成果が、海上自衛隊のP-1哨戒機だ。
P-1は、操縦の信号を電線ではなく光ファイバーで送る「フライ・バイ・ライト(FBL)」を採用した。量産される実用機としては世界で初めてとされる。光ファイバーは、電線より軽く、たくさんの情報を送れて、何より電磁波の影響を受けにくい。哨戒機は、強力なレーダーや電子機器を山ほど積んで飛ぶ。電気的なノイズに強いFBLは、そんな機体にとって理想的な仕組みだった。
F-2で「中身を見せてもらえなかった」国が、その後、光で飛ぶ実用機を世界で初めて飛ばした。日本の航空技術の歩みを、FBWという一本の糸で追うと、なかなか味わい深い。
模型で「FBWの機体」を並べる
FBWの戦闘機を模型で並べると、共通点が見えてくる。主翼に対して尾翼が意外と小さかったり、コクピットの操縦桿が座席の横にあったり。不安定な機体をコンピューターで飛ばすという考え方が、形にもにじみ出ている。
量産戦闘機として本格的にFBWを広めたF-16。

 ポチップ
そのF-16をもとに、日本が自前の飛行制御ソフトで飛ばしたF-2。2機を並べると、主翼の大きさの違いもよく分かる。
 ポチップ
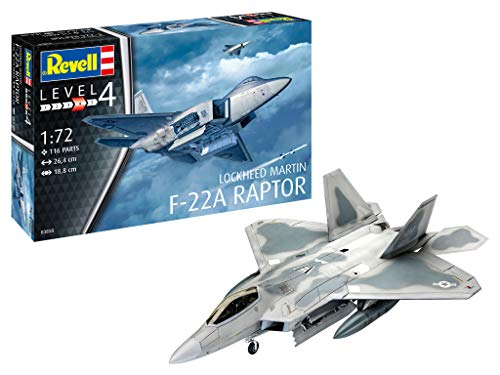
FBWを前提にステルスと機動性を両立させたF-22も、並べてみたい1機だ。

よくある質問
フライ・バイ・ワイヤとは簡単に言うと?
操縦桿と舵をケーブルでつながず、電気信号とコンピューターで舵を動かす仕組みのこと。パイロットの操作を「意図」として受け取り、実際の舵の動かし方はコンピューターが決める。
機械式操縦との違いは?
機械式は操縦桿と舵がケーブルやロッドで物理的につながり、パイロットの手が舵を動かす。フライ・バイ・ワイヤは間にコンピューターが入り、機体の状態を計算しながら舵を動かす。
なぜ戦闘機はわざと不安定に作られる?
不安定な機体は、少しの舵で素早く向きを変えられ、尾翼も小さくできる。人間には操縦できないほど不安定でも、フライ・バイ・ワイヤのコンピューターが1秒間に何十回も舵を調整して支えるので飛べる。
コンピューターが故障したらどうなる?
多くの戦闘機はコンピューターを3重、4重に積み、1台が故障しても残りで飛べるようにしている。すべて止まると操縦できなくなる機体もあるため、信頼性が最も重視される部分だ。
フライ・バイ・ライトとは?
電線の代わりに光ファイバーで操縦の信号を送る仕組み。軽く、電磁波の影響を受けにくい。海上自衛隊のP-1哨戒機が、量産される実用機として世界で初めて採用したとされる。
まとめ|FBWは「パイロットと機体の間に入った通訳」
フライ・バイ・ワイヤは、パイロットと機体の間にコンピューターという通訳を置く仕組みだ。パイロットは舵を直接動かすのではなく、「こう飛びたい」という意図を伝える。通訳であるコンピューターが、その意図を機体の状態に合わせて翻訳し、舵を動かす。
この通訳がいるからこそ、戦闘機はわざと不安定に作られ、ステルス機は角ばった形で飛べるようになった。零戦の設計者がケーブルの伸び縮みで工夫した「操縦の感覚」を、いまはコンピューターが計算で作り出している。
そして日本にとってFBWは、F-2で中身を見せてもらえなかった悔しさと、P-1で世界初を成し遂げた誇りが詰まった技術でもある。個々の機体の強さを比べたい人は世界最強戦闘機ランキングを、戦闘機の種類の違いは戦闘機の種類一覧をどうぞ。
最後まで読んでくれてありがとう。長い記事を書くときのお供は、だいたいこれだ。
 ポチップ
出典・参考資料
表紙の写真素材:
写真:SMSGT JOHN P. ROHRER, USAF/Wikimedia Commons(Public domain)。背景・レイアウト・文字を編集。
幼女戦記は航空魔導師がいるのに、なぜ戦車や歩兵が必要なのか?|魔導師・航空機・砲兵・戦車・歩兵を比較──「最強の兵科が一つあれば勝てる」が成り立たない理由
幼女戦記のリリーヤは政治将校、ミケルは収容所帰り|連邦軍はなぜ指揮官の隣に「党の目」を置き、空の専門家を牢に入れたのか──史実の赤軍で解説
幼女戦記の帝国はドイツがモデル?帝政ドイツとナチスを比べたら、帝国は「ヒトラーのいないまま第二次大戦を戦うドイツ帝国」だった
幼女戦記2期のサラマンダー戦闘団とは?第二〇三航空魔導大隊との違いを編成図で整理|ターニャが嘆いた「寄せ集め」は史実のドイツ軍では当たり前だった
幼女戦記の国とモデル一覧|帝国・共和国・連邦は現実のどこ?地図に重ねたら、帝国は「同盟国がひとつもないドイツ」だった
コメント